VV Survey Tech, inicio
Cotizar
  1. Inicio
  2. AVVANT
  3. PointCloud

AVVANT PointCloud

Nubes LiDAR y de escáner: registro, clasificación ASPRS, MDT, curvas, volúmenes y cortes; entrega LAS, LAZ, COPC, E57, DWG y LandXML.

Desde $250.000 COP / 72 horas · + IVA

PointCloud no procesa fotografías: la fotogrametría está en Aero y Pro Suite.
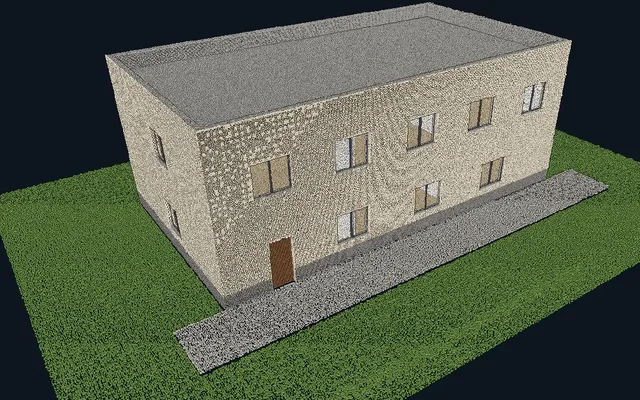
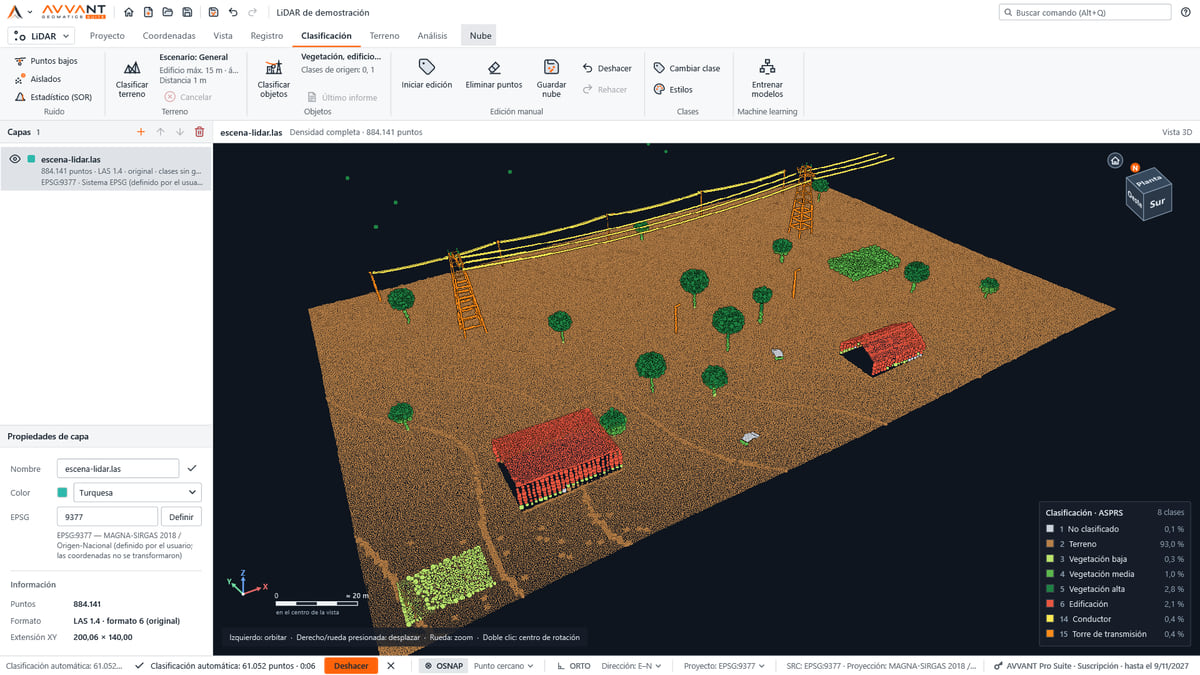
Nube LiDAR clasificada por colores de clase ASPRS en el visor 3D de AVVANT
Demostración con datos sintéticos
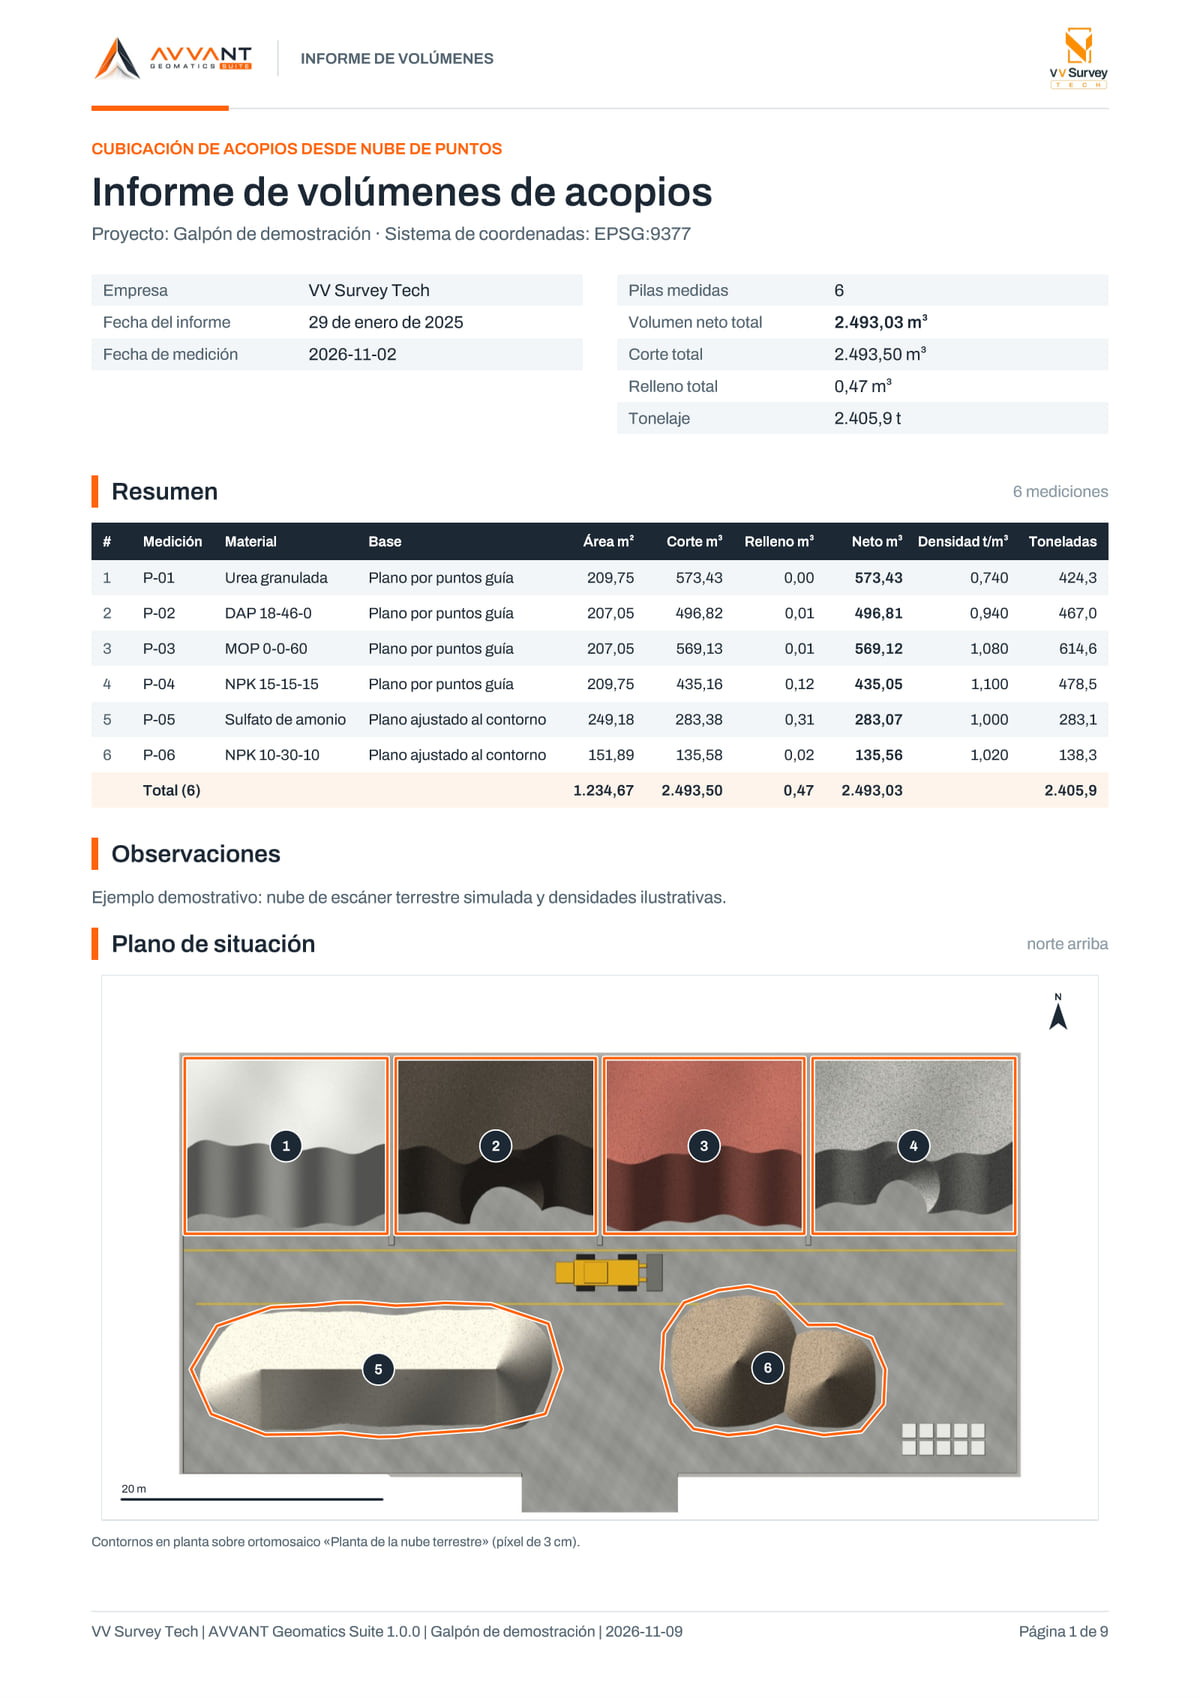
Primera página del informe PDF de volúmenes

Qué hace

Capturas de AVVANT PointCloud con datos de demostración.

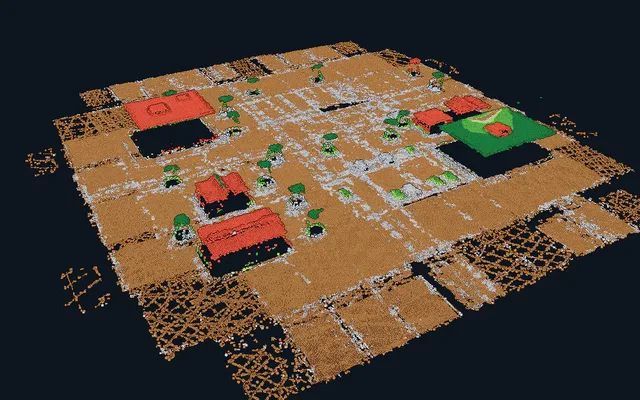
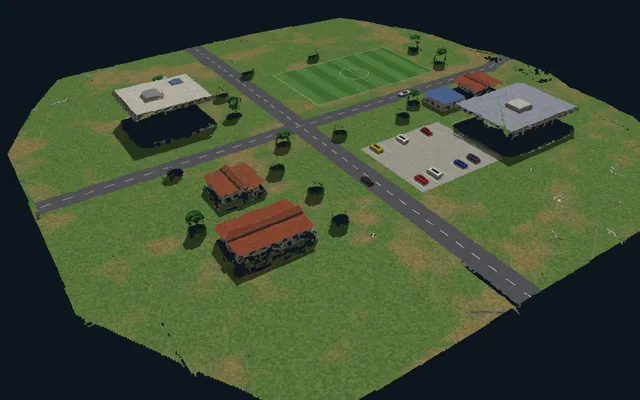
Nube LiDAR clasificada por colores de clase ASPRS en el visor 3D de AVVANT
Demostración con datos sintéticos
Nube clasificada automáticamente en clases ASPRS: terreno, vegetación, edificios, conductores y torres. Demostración con datos sintéticos.

Clasificación en clases ASPRS

Terreno, vegetación, edificios, conductores y torres. Ningún filtro borra puntos: los marca con su clase y se pueden recuperar.
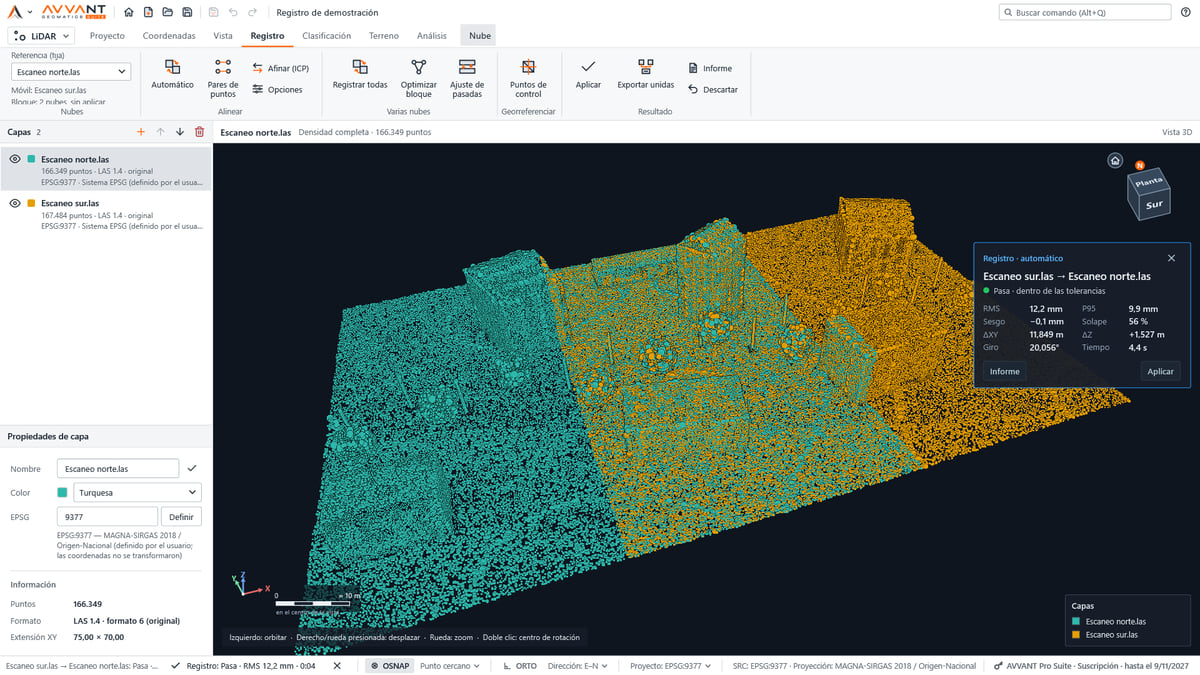
Escaneos registrados automáticamente con la ficha de resultado del registro
Demostración con datos sintéticos
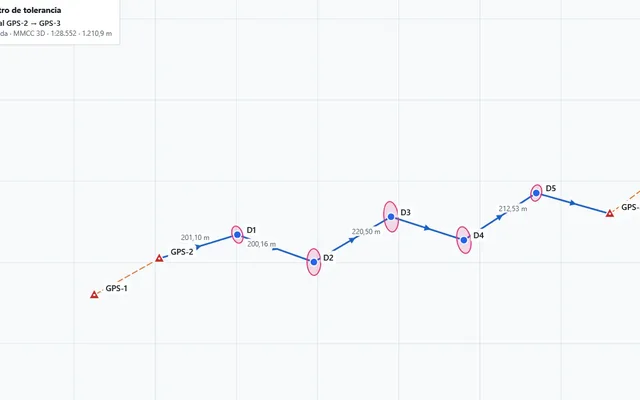
Registro automático (FPFH + RANSAC + ICP generalizado): vista previa con su ficha de resultado. Demostración con datos sintéticos.

Registro de estaciones

Alinea escaneos sin posición inicial y termina con ICP fino; cada par sale con su ficha «Pasa / Revisar / No pasa».
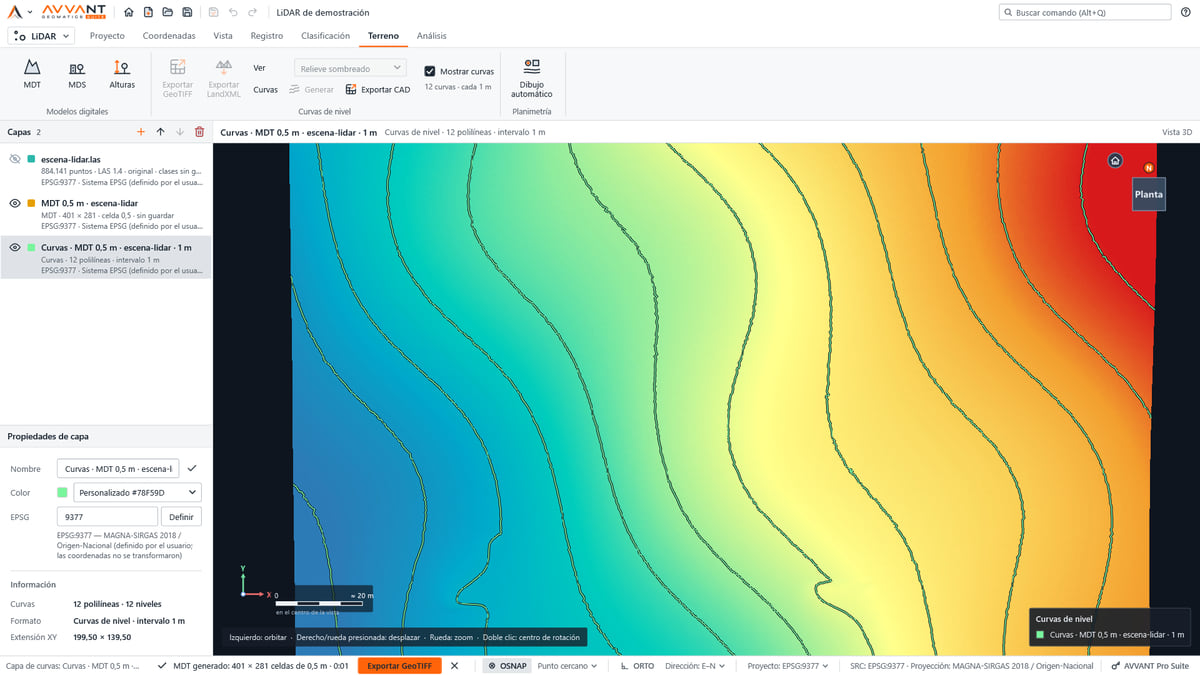
Vista en planta del MDT con las curvas de nivel cada metro
Demostración con datos sintéticos
Curvas de nivel cada 1 m sobre el MDT. Demostración con datos sintéticos.

MDT y curvas de nivel

MDT y MDS sin límite de tamaño, curvas a DWG y LandXML 1.2 para Civil 3D.
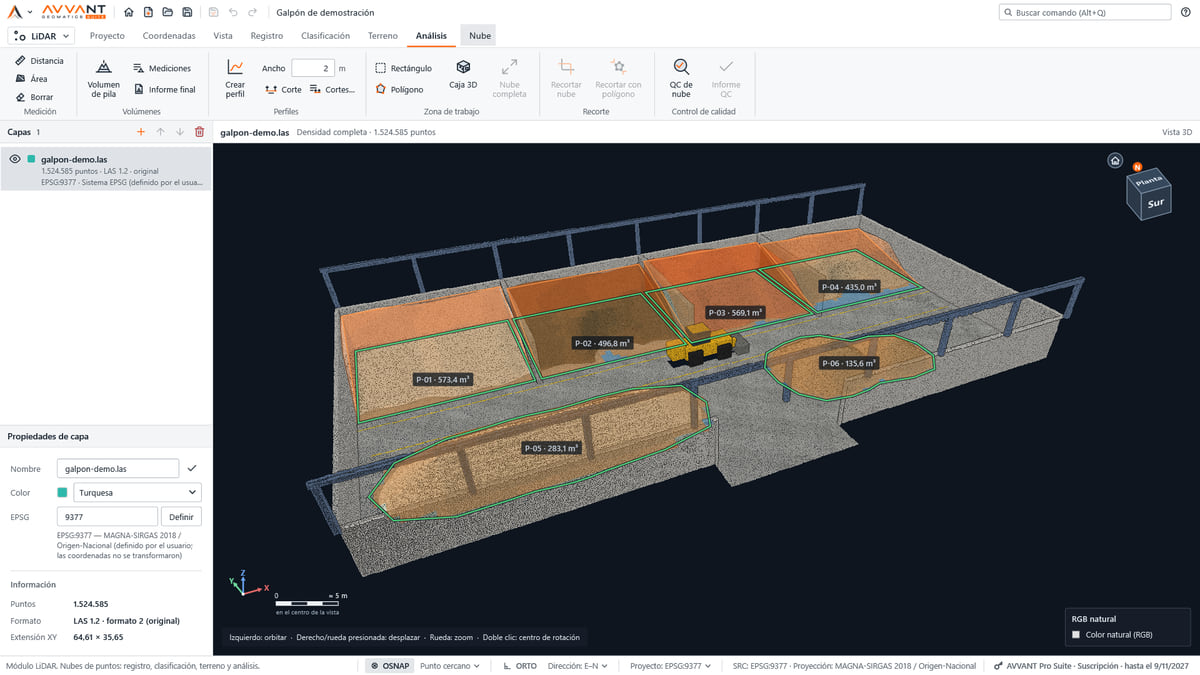
Nube de puntos en color de un galpón con seis pilas de fertilizante y sus contornos de medición
Demostración con datos sintéticos
Galpón con sus seis pilas medidas en el visor 3D: contorno, base y volumen de cada una. Demostración con datos sintéticos.

Volúmenes con informe por pila

Contorno, base y volumen de cada pila, con planos, vistas 3D y perfiles en el informe.
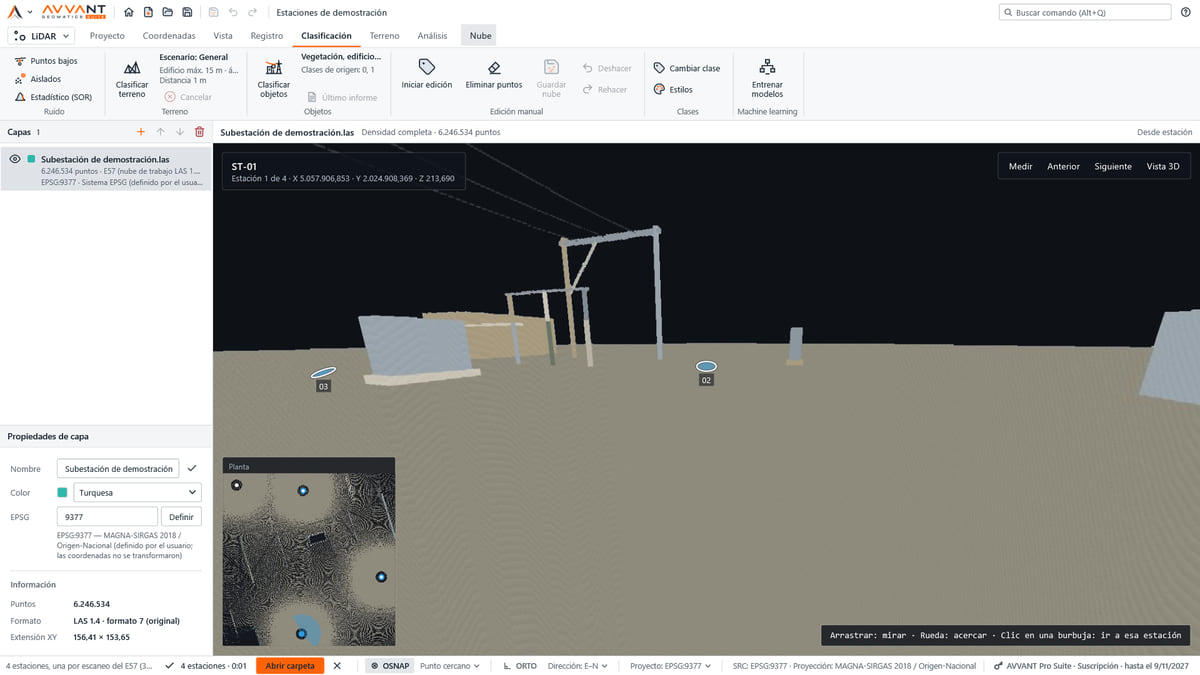
Vista panorámica desde una estación de escaneo con las burbujas de las estaciones vecinas
Demostración con datos sintéticos
Vista desde la estación: la panorámica del escáner con las burbujas para saltar a las otras estaciones. Demostración con datos sintéticos.

Vista desde la estación

La panorámica de cada estación de un E57, como la vio el escáner, para mirar, medir y pasar a la siguiente.

Todo lo de GeoCore, más:

  • Registro de nubes terrestres, móviles y aéreas, con puntos de control
  • Clasificación de terreno, vegetación, edificios, conductores y torres
  • Clasificación de nubes de escáner terrestre y modelos propios entrenados con sus nubes
  • MDT, MDS y curvas de nivel a DWG y LandXML para Civil 3D
  • Volúmenes de pilas y excavaciones, con informe por pila
  • Perfiles, cortes A–A′ y vectorizador por PK
  • Exportación a LAS, LAZ, COPC y E57

Flujo de trabajo

Lo que recibe PointCloud, lo que hace y lo que entrega.

Entrada

  • Nubes LAS, LAZ, COPC o E57
  • Escáner terrestre, móvil, aéreo o dron
  • Puntos de control

Proceso en AVVANT

  • Registro
  • Clasificación
  • Terreno y análisis

Entrega

  • Nubes clasificadas LAS, LAZ o COPC
  • MDT y MDS en GeoTIFF, curvas DWG y LandXML
  • Volúmenes, perfiles e informes

Resultados medidos

Pruebas de PointCloud en el banco de VV Survey Tech. Cada cifra lleva el dato con que se comparó.

  • 822.024 / 821.651Puntos de terreno clasificados / en la verdad de la escenaEscena LiDAR aérea sintética de 884.141 puntos
  • 99,5 · 99,1 · 99,6 %F1 de vegetación, edificios y conductoresEscena sintética de verdad conocida; torres y postes 98,7 %
  • −0,01 %Volumen de una pila frente a su modelo573,43 m³ medidos frente a 573,47 m³; seis pilas sintéticas
  • 12,2 mmRMS del registro de dos escaneosEl segundo llegó girado 20° y desplazado 22 mPasa
  • Kappa 0,989Terreno en una calle MLS simuladaObjetos de la calle 99,3 %

Corridas de los motores de AVVANT con datos sintéticos de verdad conocida, generados por las pruebas del programa. El resultado en su proyecto depende de los datos, el equipo y los parámetros.

Entregables, normas y requisitos

Formatos de entrega

  • PDF
  • HTML
  • CSV
  • XLSX
  • KML
  • KMZ
  • DXF
  • DWG
  • LandXML
  • Shapefile
  • GeoPackage
  • GeoJSON
  • RINEX 3.04
  • 2.11
  • TXT
  • LAS
  • LAZ
  • COPC
  • E57
  • GeoTIFF
  • LandXML 1.2

Normas y estándares

  • ASPRS LAS 1.4La clasificación automática usa solo las clases de la norma, con su nombre y su color.
  • LandXML 1.2Superficies TIN válidas frente al esquema oficial, para Civil 3D, InfraWorks, 12d y otros programas.

Requisitos

  • Windows 10 (versión 1809 o posterior) u 11, de 64 bits. Tarjeta gráfica opcional. El visor usa hasta el 55 % de la memoria libre y los modelos grandes se calculan por teselas.
  • Incluye GeoCore.

Precio

Licencia anual para un equipo

$6.400.000COP al año · + IVA

Pases por proyecto de AVVANT PointCloud
Pase de 72 horas$250.000
Pase de 7 días$410.000
Pase de 15 días$615.000
Pase de 30 días$820.000

AVVANT Fields para 1 teléfono de campo (en lanzamiento).

La licencia anual y los pases se pagan en línea con Wompi; al pagar se suma el IVA del 19 %. Las configuraciones con complementos, Teams / Enterprise y la licencia perpetua se cotizan.

Preguntas frecuentes

¿Hay un límite de puntos?

No hay un tope fijo. El visor muestra lo que cabe en memoria (unos 250 millones de puntos con 9 GB libres) y los modelos grandes se calculan por teselas, con el mismo resultado que de una vez.

¿Se modifica mi archivo original?

No. Al importar una nube se crea su nube de trabajo junto al proyecto; aplicar una transformación o exportar escribe archivos nuevos.

¿Puedo entrenar un modelo con mis nubes?

Sí. En Clasificación › Machine learning entrena modelos con sus nubes clasificadas y los usa en todos sus proyectos; se exportan e importan entre equipos.

¿Qué complementos se usan con PointCloud?

AVVANT Eléctrico, Túneles y Forestal trabajan sobre las nubes que PointCloud registra y clasifica.

Preguntas de compra, pago, factura y licencias: preguntas de compra.